引言
人工智能(Artificial Intelligence, AI)自1956年达特茅斯会议诞生以来,已发展出众多分支领域,共同推动着智能系统的进步。与此机器人作为AI的重要载体,其构成要素与AI基础软件开发的结合日益紧密。本文旨在梳理人工智能的主要分支,剖析机器人构成的三要素,并探讨人工智能基础软件开发在其中的关键作用。
一、人工智能主要分支介绍
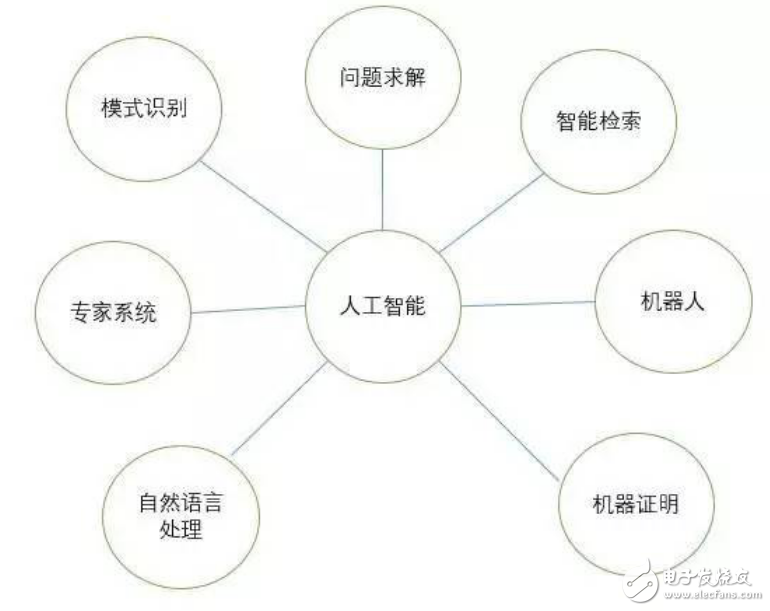
人工智能的研究领域广泛,通常可划分为以下几个核心分支:
- 机器学习(Machine Learning):让计算机从数据中自动学习规律,无需显式编程。包括监督学习、无监督学习、半监督学习和强化学习等范式。
- 深度学习(Deep Learning):基于深层神经网络的机器学习方法,在图像识别、语音处理、自然语言理解等领域取得突破性进展。
- 自然语言处理(NLP):使计算机理解、生成和操作人类语言,涉及机器翻译、情感分析、问答系统等。
- 计算机视觉(Computer Vision):让机器从图像和视频中获取信息,包括目标检测、图像分割、人脸识别等。
- 语音识别与合成(Speech Recognition & Synthesis):将语音转为文本或反之,是实现人机语音交互的基础。
- 知识表示与推理(Knowledge Representation & Reasoning):以结构化方式存储知识并进行逻辑推理,是专家系统和语义网的核心。
- 规划与决策(Planning & Decision Making):为智能体制定行动序列以达成目标,常用于机器人和自动驾驶。
- 机器人学(Robotics):融合AI、机械工程和控制理论,研究机器人的感知、规划与控制。
- 多智能体系统(Multi-Agent Systems):研究多个智能体之间的协作与竞争,应用于分布式控制和博弈。
这些分支相互交叉、借鉴,共同构成人工智能的完整图景。
二、机器人构成三要素分析
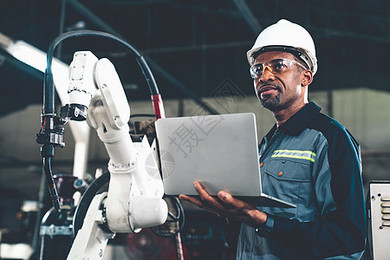
机器人通常被视为一个能够感知环境、进行决策并执行动作的物理系统。其核心构成可归纳为三大要素:感知(Perception)、决策与规划(Decision & Planning)和执行(Actuation)。
1. 感知(Perception)
感知是机器人获取环境信息的途径。它通过传感器(如摄像头、激光雷达、麦克风、触觉传感器等)采集数据,并利用计算机视觉、语音识别等技术进行处理和解释。感知的准确性直接决定机器人后续决策的质量。
2. 决策与规划(Decision & Planning)
决策与规划是机器人的“大脑”,负责根据感知信息进行推理、学习并制定行动方案。这涉及机器学习、知识推理、路径规划、任务规划等技术。高质量的决策依赖于强大的计算能力和优化的算法,而这些都是通过基础软件开发实现的。
3. 执行(Actuation)
执行是机器人通过执行器(如电机、舵机、机械臂等)对外部环境施加影响的过程。执行需要精确的控制算法和实时响应能力,通常涉及运动控制、力控制等。软件层需要提供稳定的底层驱动和实时调度。
值得注意的是,三要素并非独立,而是通过软件框架(如ROS——机器人操作系统)紧密耦合,形成闭环系统。
三、人工智能基础软件开发在机器人中的作用
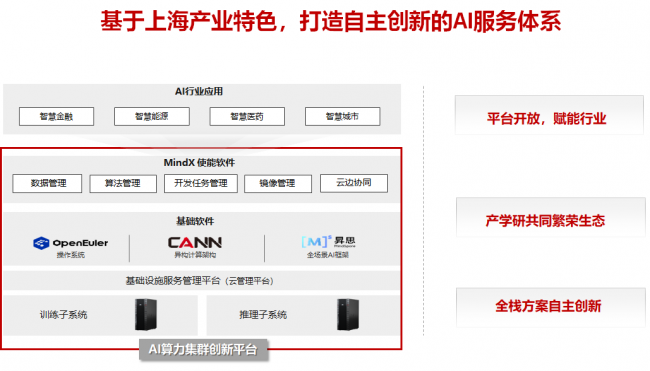
人工智能基础软件是支撑机器人智能行为的关键。它主要包括算法库、计算框架、操作系统、仿真工具和中间件等。具体来说:
- 算法与模型库:如TensorFlow、PyTorch、scikit-learn等,提供机器学习和深度学习的实现,用于感知和决策模块的开发。
- 机器人操作系统(ROS/ROS 2) :提供硬件抽象、设备驱动、消息传递和包管理,简化机器人软件的集成与复用。
- 仿真平台:如Gazebo、Webots、Isaac Sim,允许在虚拟环境中测试算法,降低成本和风险。
- 中间件与通信框架:如DDS、ZeroMQ,确保感知、决策、执行模块间的高效数据交换和实时通信。
- 基础数学与优化库:如Eigen、Ceres Solver,为运动规划、状态估计等提供高效数值计算。
以自主导航为例,感知模块利用OpenCV和PCL处理图像和点云,决策模块使用ROS中的move_base和路径规划算法,执行模块则通过PID控制器驱动电机。整个过程中,基础软件提供了必要抽象和工具,使开发者能聚焦于智能算法的实现。
人工智能基础软件的发展趋势包括:云边端协同、异构计算支持、自动化机器学习(AutoML)和DevOps集成,这些都将进一步提升机器人系统的开发效率和智能化水平。
四、
人工智能分支的不断细化与机器人构成三要素的深度融合,推动了智能机器人的快速发展。而在这一过程中,人工智能基础软件开发扮演着“基础设施”的角色,为算法实现、系统集成和性能优化提供了坚实支撑。随着基础软件的标准化和模块化,机器人开发将更加高效,人工智能也将更深入地渗透到各个行业。